

Diversi studi hanno mostrato che le tartarughe marine sono sensibili alle variazioni di intensità e di inclinazione del campo magnetico terrestre e possono usare questa percezione per determinare la propria posizione rispetto a una destinazione desiderata, così da stabilire la direzione da tenere per raggiungerla. Uno studio realizzato dall’Università di Pisa in collaborazione con l’Instituto Superior Técnico di Lisbona ha sviluppato il primo algoritmo di navigazione per i robot pensato per operare anche in assenza di segnale GPS e senza utilizzare mappe geomagnetiche precostruite.
Il professore Paolo Luschi, docente di zoologia al Dipartimento di Biologia dell’Università di Pisa, spiega: «Nel nostro studio ci siamo chiesti se un meccanismo simile, che probabilmente è implicato anche nella migrazione degli uccelli, potrebbe garantire le prestazioni di navigazione necessarie ai veicoli marini a navigazione autonoma».
Lo studio è stato pubblicato sulla rivista Ocean Engineering.
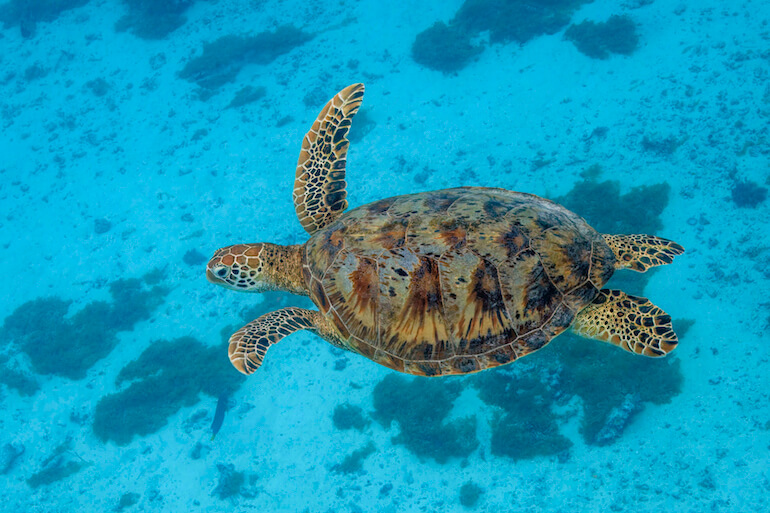
Tartaruga verde (Chelonia mydas). © Charles J. Sharp via Wikimedia Commons / CC BY-SA 4.0
Simulazioni di verifica dell’algoritmo
L’approccio ispirato alle capacità migratorie delle tartarughe marine,sfrutta esclusivamente misurazioni locali del campo magnetico terrestre e la conoscenza preliminare della firma magnetica dell’obiettivo.
Per verificare il funzionamento dell’algoritmo, i ricercatori hanno studiato il percorso delle tartarughe verdi tra l’Isola di Ascensione e le coste del Brasile.
Le prime simulazioni hanno mostrato che i robot seguono percorsi molto simili a quelli delle tartarughe marine.
La ricerca potrebbe contribuire allo sviluppo di nuove tecnologie per veicoli subacquei autonomi, sistemi di monitoraggio oceanico e missioni di esplorazione in contesti privi di infrastrutture di navigazione.
La navigazione autonoma in mare aperto rappresenta infatti una sfida complessa: le missioni a lunga distanza possono svolgersi lontano da infrastrutture di comunicazione e in condizioni in cui il GPS non è disponibile o non è affidabile. Il campo magnetico terrestre costituisce una risorsa particolarmente promettente, grazie alla sua presenza globale e alla sua stabilità nel tempo.

Per le missioni in aree remote
Il veicolo, dotato di un magnetometro, si affida esclusivamente a misurazioni della variazione locale di intensità e inclinazione del campo magnetico terrestre e, come fanno le tartarughe, alla memoria delle caratteristiche magnetiche del sito specifico di interesse. Si presume che tale memoria persista nel tempo, consentendo al veicolo di riconoscere la firma magnetica della propria destinazione e di dirigersi verso di essa di conseguenza.
«L’idea centrale è consentire al veicolo di apprendere la direzione più promettente durante il tragitto, invece di affidarsi a una rappresentazione completa dell’ambiente fornita da mappe preesistenti. In questo modo, il sistema può affrontare missioni in aree oceaniche remote, dove la disponibilità di mappe dettagliate non è garantita» spiega Cristiano Cammelletti, dottorando in robotica al Dipartimento di Ingegneria dell’Informazione dell’Università di Pisa.
Se non vuoi perderti i prossimi articoli, iscriviti alla newsletter.
riproduzione consentita con link a originale e citazione fonte: rivistanatura.com